

2026年6月,美國人形機器人新創Figure AI宣布第3代機型Figure 03進駐BMW在美國南卡的生產重鎮斯帕坦堡工廠,測試物流分揀任務。此前,Figure 02已在此試工約10個月,參與超過3萬輛BMW X3的製造任務。
BMW在全球廠區導入的其他AI機器人還包括Hexagon Robotics的人形機器人Aeon,以及波士頓動力的機器狗Spot,可說是積極探索「實體AI」(Physical AI)落地的可能性。
從拳擊到後空翻,當代機器人能做到的事顯然大幅擴增。然而,在工廠篩選、搬運物料這類看似單調枯燥的任務,為何規模化進程仍然困難重重?
AI機器人大爆發差什麼?呆做1事不夠,須流暢巡廠
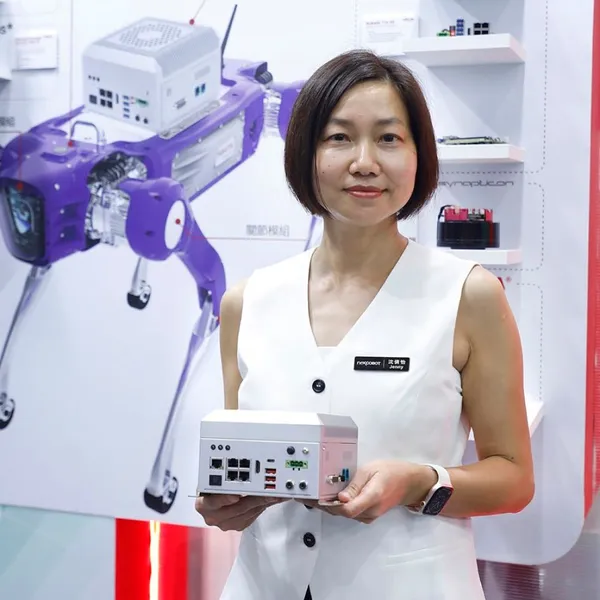
「人形機器人從會站立到能展演,這是一段路。從能展演到可以穩定地自己工作,又是一大段路。」新漢集團旗下的創博總經理沈倩怡分析,「我們認為最後這一哩路才是最關鍵的。」
近年,搭載前沿AI大腦的機器人能做到許多前所未見的事,一大關鍵在於「控制方式」的改變。傳統機器人的行動由預寫程式、數學推導及各種程序圖決定,相當於工程師清楚告訴機器人「在什麼情況下該做什麼」。
AI讓新一代機器人開始可以自己「學」。透過模擬訓練、真人示範或實際操作資料,機器人可以反覆練習,逐漸學會如何完成一項任務,不再完全仰賴工程師事先寫好每一個動作。
工研院機械與機電系統研究所組長游鴻修直言,這個轉向「可以開啟新應用」,尤其是複雜多軸控制、非結構化環境這類過往不好做或做不到的領域。
然而,讓機器人「學會做事」,不等於能在工廠裡穩定工作。從實驗室走進產線,機器人不只要應付更多現場變數,速度、精準度、安全性等要求也一下子提高。
具身智慧須搞定2大患:人機協作安全、駭客入侵
游鴻修解釋,工業自動化講求的是極大化效率的「快、穩、準」,這卻非視覺語言模型(VLM)、視覺語言動作模型(VLA)等前沿AI模型的能力特色。例如,傳統機器手臂能以高精度快速同時插進多個記憶體,VLA在這類任務上並無成本優勢。
此外,機器人訓練多在實驗室進行,現場環境數據與經驗不足。人類操作員不熟悉人機協作的介面,加上燈光、人員動線、設備配置等現場變數,都會影響AI機器人實際落地的表現。
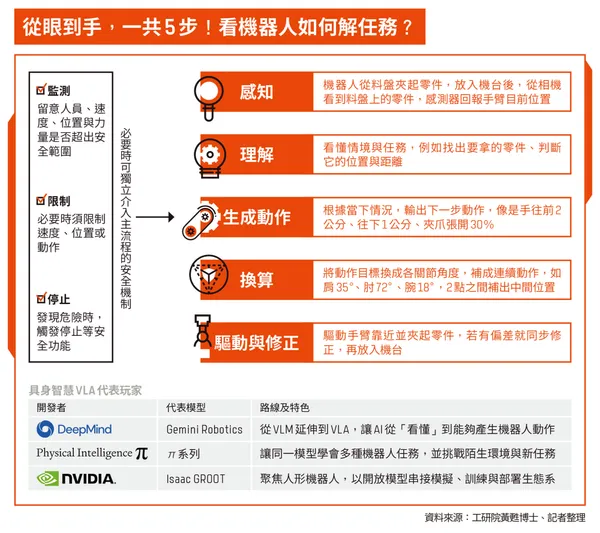
VLA是什麼? 「視覺-語言-動作模型」(Vision-Language-Action Model),能根據視覺資訊與語言指令,產生機器人的動作。例如看見桌上的杯子,理解「把杯子拿起來」的指令後,控制手臂完成動作。它也是目前發展機器人基礎模型的重要路線之一,目標是讓同一套模型能學會更多任務、適應不同場景。
機器人資安也成為愈來愈鮮明的風險。專精OT資安的椰棗科技技術副總陳冠臻指出,當自走車、機器狗甚至人形機器人成為工廠裡的協作夥伴,就有傷人的風險。這可能是自家工程師失誤,但也可能是外部攻擊入侵。
「我們說AI很好用,駭客用起來更好用。」陳冠臻表示,前沿AI模型不僅抓出其他軟體安全漏洞的能力大躍進,自己也可能含有資安漏洞。大多數應用中的AI模型不是使用者自己從零開始訓練的,不真的知道「裡面的情況是怎樣」,也不確定要如何管控它持續繳出穩定、正確的輸出。
從寫指令到設計AI代理,「大家真的就是邊學、邊改、邊用。」陳冠臻補充,當AI能控制的實體設備更多,資安攻防戰場隨之擴張。
耕耘機器運動控制多年的創博近年積極整合AI與即時控制,是輝達6月推出的全端機器人安全系統「Halos for Robotics」首波2家嵌入式系統合作夥伴之一。
有多國機器人業者服務經驗的沈倩怡觀察,目前AI機器人已能在結構化環境執行固定任務,但要面對訓練範圍之外的陌生情境時,要能自主判斷、應變,仍有一段距離。
「大家常在討論,AI模型是不是決定機器人最後能不能落地的關鍵?」沈倩怡表示,機器人要走出工廠、走進充滿各種不確定變數的現實世界,擁有人類水平的通用人工智慧(AGI)被認為是關鍵,「這是沒錯,但我覺得更關鍵的是它的determinism(確定性)。」
沈倩怡解釋,這包括機器人的確定性、穩定度與安全性。即使擁有聰明大腦,如果走路不穩、手臂會抖動,也沒辦法順利執行任務。她觀察,目前許多團隊在研發AI機器人通用模型,坐擁領域知識、開發應用的公司也不少,但能同時整合即時控制、功能安全的並不多,「這個難度真的非常高。」
有種價值叫它能擋命!成功率沒100%也能導入
從部署方式來看,AI機器人進入工廠至少有2條路:一是在既有產線上增加感知、AI運算與自主決策能力的「棕地(brownfield)」升級;另一種則是在新建環境中,以新型機器人重新設計生產系統的「綠地(greenfield)」部署。
沈倩怡觀察,現階段大部分客戶屬於棕地應用。既有環境已經存在,可升級的設備數量與效益較容易估算,綠地應用則需要重新設計、整合與測試,開發過程至少得花上半年到1年時間。
她估計,在今年進入部署、試量產的基礎上,較規模化的量產時間最快會落在明年上半年。其中,上身雙臂、下身輪式的構型可能進展最快。
游鴻修觀察,AI機器人從結構化環境滲透到非結構化環境的進程中,第一波灘頭堡會是物流、倉儲、巡檢這類半結構化、容錯率較高的場景。例如機器狗在巡檢時沒有成功讀取電表,可以再次嘗試,不至於造成產線嚴重損失。
另一方面,在危險、髒污或人員不易進入的巡檢環境,即使機器成功率無法達到100%,只要能減少人員傷亡風險,可能已有導入價值。
在工廠中導入AI機器人,也不只有彌補缺工、提升效能的意義。游鴻修指出,模型開發商大多沒有實體製造場域的資料,需要與製造業者合作,才能開發出真正實用的實體AI模型。從半導體到EMS代工,「如果台灣自己的場域可以用AI機器人建置,這反而是我們的另一個契機。」
責任編輯:謝宗穎