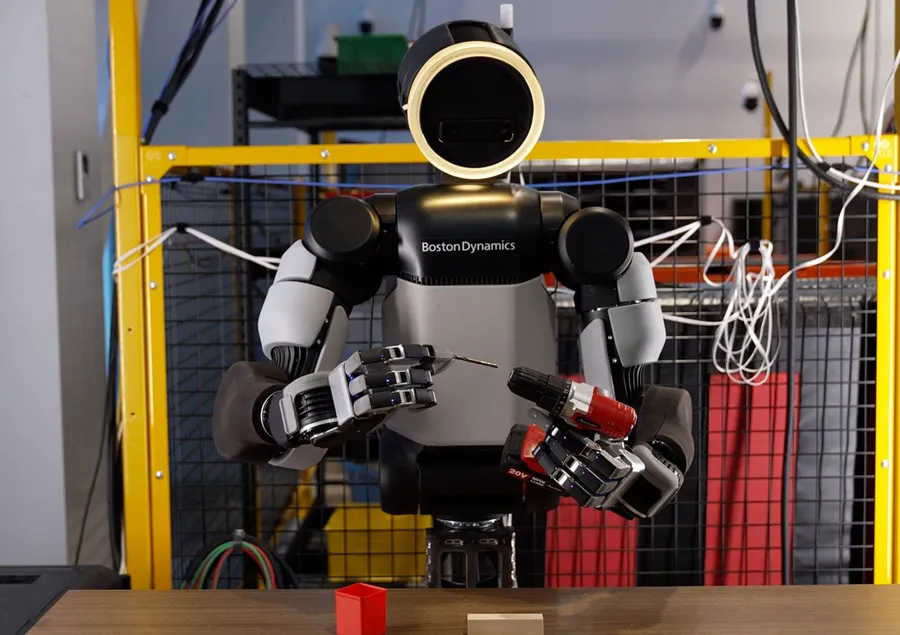

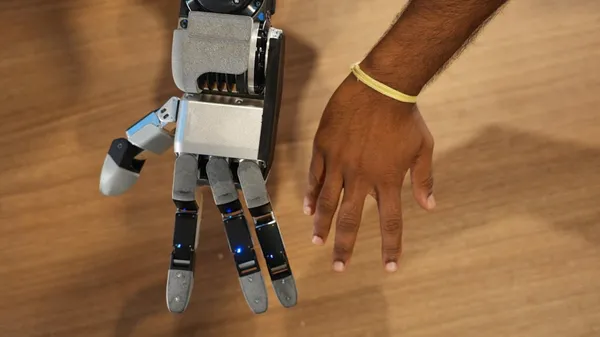
現代汽車集團旗下機器人公司波士頓動力(Boston Dynamics)近日在官方部落格公布新一代Atlas機器人手掌,打破了業界複製人類五指的慣例,打造只有4根手指的新架構,並且手掌自由度(可獨立控制的關節動作)從上一代的7個增加到13個,設計目標也從「抓得住各種物體」換成「能在手裡操作物體、並握著工具作業」。
按照官方說法,這款手掌專為高強度物理作業而生,力量足以搬起一台裝滿東西、超過100磅(約45.4公斤)的小冰箱,指尖與掌心另鋪有高密度壓力觸覺感測器,用來捕捉細微的接觸訊號。
人形機器人的小指砍掉比較好用?
在開發人形機器人的過程中,業界長期傾向複製人類五指構造。波士頓動力在文中直言,手掌設計是一場「殘酷的取捨」:靈巧度、力量、耐操程度、成本、可維修性與感測能力彼此互斥,不可能同時最大化。
要不要保留小指,是設計初期團隊內部最大的爭論。波士頓動力技術長Zachary Jackowski因此做了一個實驗,他要團隊成員把小指和無名指用膠帶黏在一起過一整天,隔天回報哪些事做不到。一天後,團隊取得了「不要小指」的共識。
多增加一根小指,意味著必須額外安裝3顆致動器,成本、體積與故障機率都會跟著增加。而4根手指加13個自由度,已經能完成 手內翻轉物體 、 抓握打滑時即時補救 、 一邊握住工具一邊按下扳機 這三件最吃靈巧度的事。波士頓動力因此貫徹「最好的零件就是沒有零件」的設計理念。
波士頓動力對這款手掌的定位,是未來可大規模、低成本量產的可靠硬體。搭載該手掌的新世代Atlas,設計主軸同樣是為量產而簡化。
機器人手掌不只要好用,還要「能被電腦模擬出來」
這副手掌還有另一個重要設計目標:讓AI能先在虛擬環境中練習,再把學會的動作直接搬到真實機器手上。
目前業界訓練機器手,常見方法是讓人戴上感測手套,或使用UMI(Universal Manipulation Interface,通用操作介面裝置)實際示範,蒐集人類如何抓取、移動物體的資料。但波士頓動力認為,這些資料只能記錄人手怎麼動,無法直接告訴機器手該怎麼出力、調整動作。尤其快速、靈活的動作,需要不斷根據物體的位置與受力做出反應,因此團隊希望透過強化學習,讓AI直接在虛擬環境中反覆練習。
但如果虛擬與真實機器手差太多,AI練會的動作到了現實就可能失效。因此團隊從硬體與控制系統著手,降低馬達運轉時的摩擦與頓挫,讓真實機器手盡可能按照模擬結果動作。
目前這套方法已有初步成果。波士頓動力表示,部分動態任務已能完全在模擬環境中完成訓練,再直接搬到實體機器手上執行。
這項能力之所以重要,在於Atlas的目標不是只完成單一工作,而是成為能適應不同任務的通用型機器人。現行工業自動化多半針對特定工作設計機械手臂,連零件擺放位置都受到嚴格控制;但如果人形機器人每換一項工作,都得另外打造專用工具或設備,波士頓動力認為,反而會減損人形機器人的價值。
波士頓動力並引用亞里斯多德的說法,稱人手為「工具的工具」。對團隊來說,終極的通用機器手不一定要長得最像人、擁有最多手指或最複雜的結構,真正重要的是能可靠使用人類既有的各種工具。
這項設計也正走向實際製造場域。波士頓動力近期已在現代汽車集團位於美國喬治亞州的Metaplant America園區啟用機器人應用中心,作為Atlas投入汽車製造任務的訓練場域。
延伸閱讀:
人形機器人還在練跑跳,它已靠「割草」出海!台灣優式如何攻進美國30座高爾夫球場?
Muse是什麼?實測Meta爆紅AI助理:免費額度大方,3個玩法比ChatGPT更像助理!
資料來源:Boston Dynamics、The Robot Report
本文初稿為AI編撰,整理.編輯/陳建鈞